Quando i limiti fissi falliscono. L’automazione è una necessità fondamentale per l’industria globale, poiché guida l’efficienza, mitiga il rischio della catena di approvvigionamento e contribuisce a garantire la qualità su larga scala.
Con Robotic Process Automation (RPA), un mercato che dovrebbe raggiungere quasi 31 miliardi di dollari entro il 2030, che continua a trasformare le operazioni aziendali, l’attenzione attuale verso tecnologie avanzate come gli umanoidi e l’IA fisica evidenzia una sfida cruciale: l’infrastruttura di sicurezza progettata per l’automazione fissa non è attrezzata per gestire la complessità dei sistemi flessibili e autonomi attualmente impiegati in ambienti di produzione discreti e a lotti. Per sostenere l’adozione di massa e prevenire limitazioni, dobbiamo ridefinire e aggiornare in modo proattivo il nostro approccio alla sicurezza.
La sfida della flessibilità: quando i limiti fissi falliscono
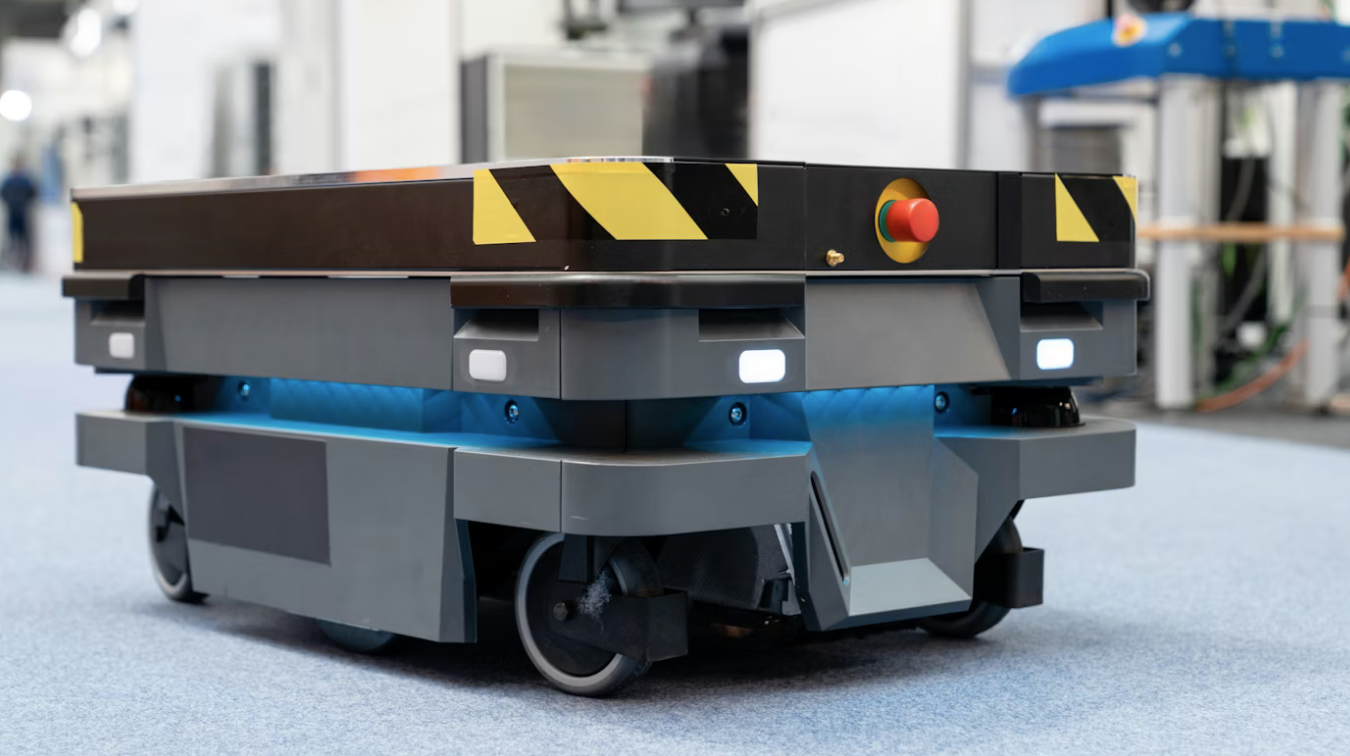
Tradizionalmente, l’automazione industriale era caratterizzata da confini fissi e deterministici. Un braccio robotico eseguiva un compito ripetitivo all’interno di una cella protetta, e la sicurezza era garantita da limiti fisici predefiniti e vincoli operativi. Questo paradigma è obsoleto oggi. La proliferazione di robot mobili autonomi (AMR) e sofisticati robot collaborativi introduce un grado di libertà senza precedenti nella logistica di fabbrica e nelle linee di assemblaggio.
Questi sistemi non sono macchine a compiti fissi; sono entità agili in grado di navigare in ambienti complessi e imprevedibili. Mentre l’investimento è fortemente orientato verso queste soluzioni agili, la loro natura multiuso e autodirettiva nella produzione a mix elevato e nei frequenti cambi di lotti sottolinea le linee di base a regola fissa su cui sono stati fondati gli standard di sicurezza.
Non stiamo più discutendo su come limitare il comportamento di un robot; ci stiamo concentrando su come consentirgli di prendere decisioni autonome in base al contesto. L’attenzione alla sicurezza si sposta dall’applicazione di regole statiche a garantire un’autonomia sicura e affidabile, in grado di apportare regolazioni in tempo reale in ambienti diversi e mutevoli. La conformità a standard come ANSI/RIA R15.08 per i robot mobili e ISO 13849 per la sicurezza dei macchinari richiede questa capacità dinamica e consapevole del contesto.
Il mandato per una sicurezza proattiva e consapevole del contesto
Con l’IA che sposta la robotica dai laboratori verso ambienti dinamici del mondo reale, come centri logistici e avanzati piani di produzione, la sicurezza deve evolversi oltre i semplici arresti reattivi. La sicurezza reattiva tradizionale (come pulsanti di arresto di emergenza e tende luminose) e persino i modelli predittivi risultano insufficienti. I sistemi odierni richiedono una maggiore attenzione alla sicurezza proattiva.
Un sistema robotico che opera in tempo reale deve fare di più che attenersi a un set di programmazione fisso. Deve possedere la consapevolezza per riconoscere, valutare ed evitare pericoli prima che si presentino. Pensiamo a un conducente umano: è consapevole del limite di velocità, ma decide consapevolmente di rallentare in base a condizioni in tempo reale, come pioggia intensa o superfici stradali visibili.
L’obiettivo per la robotica moderna è avere un sistema in grado di prendere decisioni equivalenti e consapevoli, come ridurre la velocità quando si opera vicino a una cella di lavoro umana, identificare se un componente è disallineato per il prossimo processo batch o valutare se un percorso è compromesso a causa di un intervento umano temporaneo o detriti sul pavimento.
In questo contesto, la sicurezza non è un fattore limitante; è la base abilitante per una vera agilità del sistema e la collaborazione uomo-robot in fabbrica. La sicurezza consapevole del contesto può favorire operazioni più efficienti. Quando applichiamo tecniche e analisi di sicurezza tradizionali, dobbiamo fare troppe ipotesi negative sul comportamento del robot e del suo ambiente operativo, perché abbiamo pochi modi per rilevarli in tempo reale con sufficiente precisione. A differenza di un guidatore che rallenta quando percepisce condizioni pericolose, a volte dobbiamo presumere che tali condizioni esistano e limitare le prestazioni del robot. Un sofisticato sistema di rilevamento del robot e del suo ambiente elimina la necessità di fare assunzioni pessimistiche e di applicare regole operative restrittive. Questo spesso porta a regole molto meno limitanti nel regolamentare il comportamento dei robot.
Gli strumenti necessari per la garanzia
Per raggiungere questo livello di sicurezza proattiva, i leader del settore devono impegnarsi in due pilastri tecnologici cruciali:
Simulazioni e gemelli digitali: sebbene i test nel mondo reale siano vitali, i gemelli digitali rappresentano ora la piattaforma principale per la risoluzione dei problemi e la garanzia. Nella produzione, sono essenziali per ottimizzare i layout del pavimento di fabbrica, testare configurazioni delle celle e convalidare la logistica complessa. Consentono agli sviluppatori di testare casi particolari e adattare sistemi complessi a un numero illimitato di scenari, un compito quasi impossibile da replicare fisicamente o in modo efficiente.
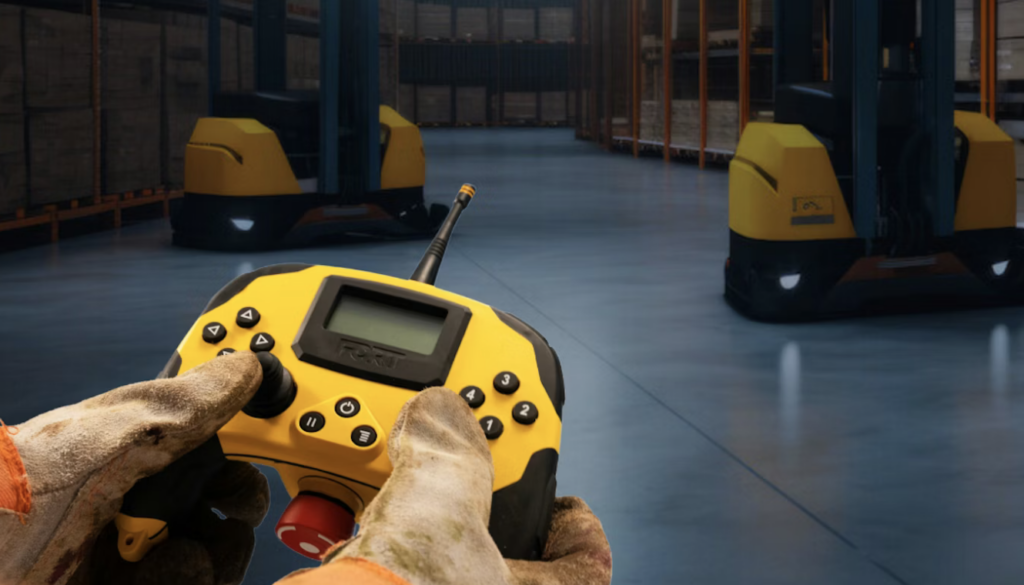
Percezione sofisticata: la resilienza operativa non può dipendere da condizioni ottimali. Un’ottica graffiata o un’illuminazione scarsa non dovrebbero attivare spegnimenti precauzionali che interrompono la produzione. L’attenzione deve essere invece rivolta allo sviluppo di una solida percezione visiva e consapevolezza del contesto che regola il comportamento per mantenersi dentro i limiti della sicurezza, ottimizzando al contempo le prestazioni. Operare in condizioni di capacità ridotta è spesso più auspicabile di uno spegnimento completo, permettendo una manutenzione pianificata anziché un inattività non programmata. Questo deve essere accompagnato da una piattaforma di controllo sicura. Soluzioni come FORT Manager per la configurazione e l’accesso, insieme a hardware come l’Endpoint Controller per garantire l’integrità dei comandi, costituiscono la base per gestire intere flotte di sistemi agili in impianto.
Mentre la piena realizzazione dell’IA fisica si estenderà oltre il 2026, la prossima fase di investimento deve concentrarsi su questa intersezione critica tra autonomia e sicurezza. Sebbene l’automazione sia trasformativa in contesti industriali e di stoccaggio, la sua piena promessa nelle operazioni avanzate di produzione discreta e a lotti può essere realizzata solo se trattiamo la sicurezza come un livello abilitante non negoziabile e intelligente.